AI × AEC · 情報整理
Ai2 推出 ToyBlocks 模擬框架:用於機器人學習與評估的受控環境
前沿 AI 模型 · AI 助理
Ai2 發表名為 FoundationWorlds 架構下的首個開源模擬框架 ToyBlocks。該系統以桌上型機械手臂操作積木為基礎,結合強化學習與動作規劃,無需人工遙控操作即可自動大規模生成任務示範資料,作為評估視覺語言動作模型空間泛化能力與高階推論規劃的受控測試基準。
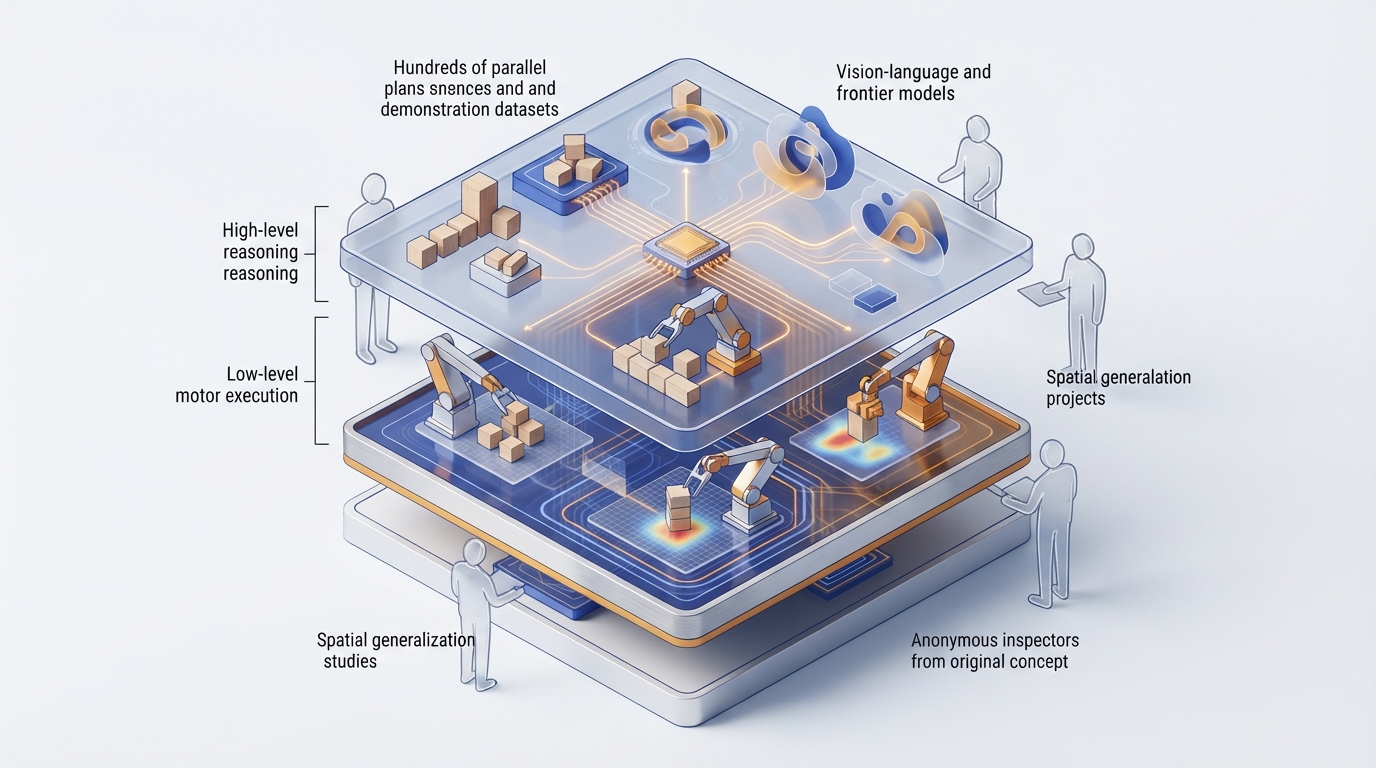
Ai2 宣布推出名為 FoundationWorlds 的研究框架,旨在建立受控的模擬環境,讓研究人員得以調整訓練資料與模型架構並追蹤機器人失敗原因。其首個開源專案 ToyBlocks 以桌上型機械手臂推動、翻轉與堆疊積木為核心。為了解決實體遙控示範耗時的問題,ToyBlocks 在 Nvidia 的 Isaac Lab 開源框架中,利用強化學習與任務暨動作規劃(TAMP)自動生成短程技能與複合任務示範資料集。此系統可在單一 GPU 上平行產生並執行數百條規劃路徑,達到高達 24 倍實時速度的資料生成效能。 ToyBlocks 採用高階推理與低階控制分離的架構,研究團隊藉此測試 Molmo 2、ManiFlow 以及透過模型上下文協定(MCP)串接的 Claude 等前沿模型。該受控環境便於系統化研究空間泛化能力,例如測試動作模型在訓練範圍外之空間或未見積木構型的推展成效,並提供執行速度與施力等多維度評估數據。
值得帶走的重點
- ToyBlocks 為基於 Isaac Lab 的開源模擬測試平台,不需人工遠端遙控即可自動生成操作技能與任務示範資料。
- 系統支援在單一 GPU 上平行執行數百個規劃路徑,資料生成速度最高可達即時速度的 24 倍。
- 此框架能精確測試低階動作模型在未見工作空間區域、不同堆疊高度及外觀變化下的空間泛化程度。
- 透過結合高階視覺語言模型與低階控制策略的分層結構,可獨立檢驗失敗是源於高階規劃或低階動作執行。
來源:Hugging Face / authors 閱讀原文 ↗
本篇由 AI 整理、核對並自動發布,未經逐篇人工審核。譯文經 AI 複核。